시제품과 예비 시뮬레이션 단계이며 초기 조건을 확인하는 지상 시험을 진행 중입니다. 자율 다단 비행이나 운용 가능한 안전 한계선의 검증을 완료한 것은 아닙니다.
연구 방법과 다음 검증
연구 방법
기계식 분리 시제품과 지상 시험으로 분리 직후 초기 조건의 불확실성을 파악하고, 이를 축약된 6자유도 모델에 반영합니다. 쿼터니언 자세 표현과 Barrowman 공력 모델로 운동을 기술하며, 몬테카를로 시뮬레이션으로 분리 조건에 따른 궤적 차이를 살펴봅니다. 예비 시뮬레이션에서는 기울기각을 조건 구분에 활용할 가능성을 확인했습니다.
다음 검증 과제
지상 시험 관측으로 모델을 보완하고 불확실한 조건에서 판단 경계를 검토하며, 탑재 판단 로직을 개발할 계획입니다. 모두 앞으로의 연구와 검증 과제입니다.
작성 중인 원고 제목
단 분리 로켓의 과도 동역학 기반 점화 안전 한계선 정의 및 자율 점화 시스템 개발
Definition of Ignition Safety Envelope Based on Transient Dynamics of Stage Separation Rockets and Development of Autonomous Ignition System
개념도 · 비행체, 교란과 착륙 목표 실측 결과나 제작 기체의 도면이 아닙니다.
연구팀 2
강화학습 기반 정밀 착륙
기존 착륙 제어기에 제한된 학습 보정을 더해 바람·센서 지연·목표 불확실성에 대응합니다.
현재 확인된 단계
시뮬레이션 기반 가능성 검토 단계입니다. 일부 교란 조건에서 소폭의 개선 경향이 있지만 통계적 유의성은 확인되지 않았으며, 실제 비행 착륙 성능은 아직 검증하지 않았습니다.
연구 방법과 다음 검증
연구 방법
PD 속도 제어기에 PPO(Proximal Policy Optimization) 정책의 잔차 속도 보정을 결합합니다. 동일한 조건의 몬테카를로 시뮬레이션으로 기본 제어기와 잔차 제어기를 비교하며, 정상·지연·목표·바람·복합 조건에서 센서 잡음과 데이터 손실 등을 반영합니다. 짝지은 평가로 제어기 변화의 영향과 시험 조건 차이를 구분합니다.
다음 검증 과제
평가 에피소드를 늘리고 PX4 기반 실제 비행 실험으로 결합 제어기의 적용 가능성을 검증할 계획입니다. 현재 시뮬레이션 결과는 비행 실증을 위한 출발점입니다.
작성 중인 원고 제목
PPO 기반 잔차 제어를 이용한 무인항공기의 강건한 정밀 착륙 기법
Robust Precision Landing of an Unmanned Aerial Vehicle Using PPO-Based Residual Control
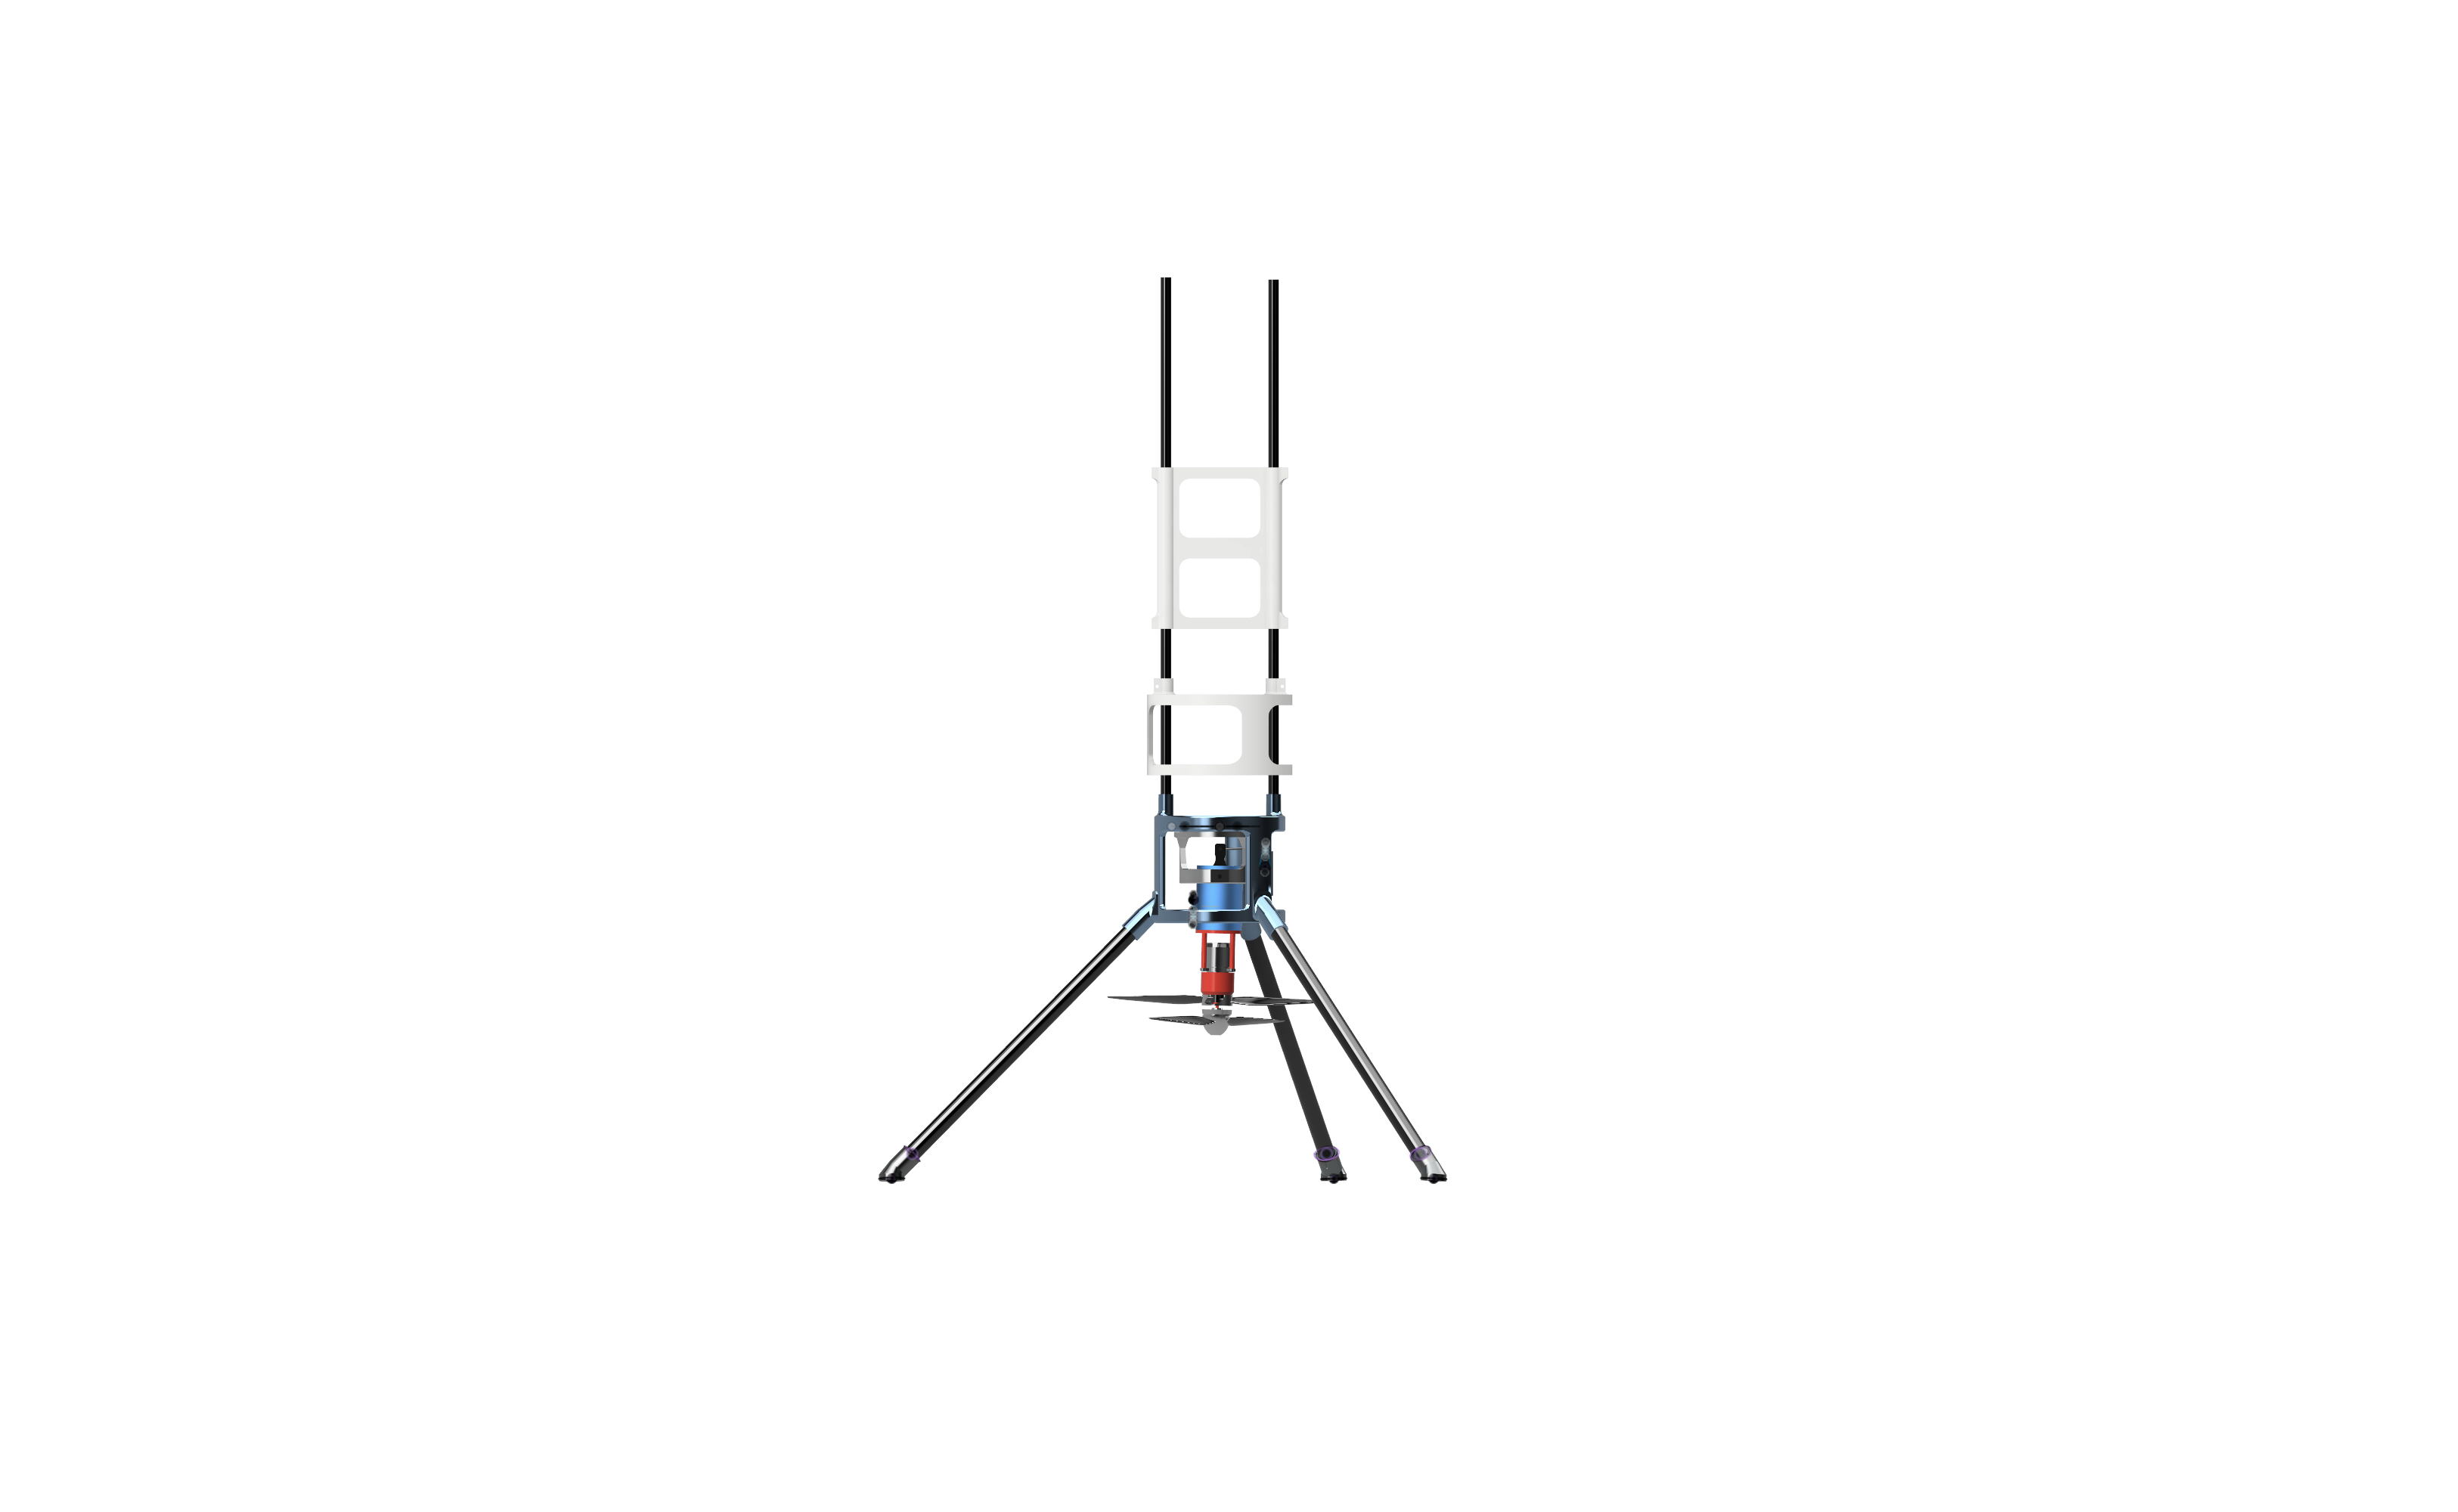
전기식 TVC 시연체 CAD. 하드웨어 설계이며 자유 비행 실증을 뜻하지 않습니다.
연구팀 3
전기식 추력 편향 시연체
추력 편향 제어와 자세·고도 응답을 연구하는 전기식 실험 플랫폼입니다.
현재 확인된 단계
하드웨어 제작과 실험적 특성 측정을 수행하고 시뮬레이션에서 제어 응답을 살펴본 단계입니다. 자유 비행 수직이착륙 실증은 아직 진행하지 않았습니다.
연구 방법과 다음 검증
연구 방법
제작한 시연체는 동축반전 프로펠러와 2축 짐벌을 결합합니다. PX4를 사용하는 Pixhawk 6C와 Raspberry Pi 5가 uXRCE-DDS로 통신합니다. 측정한 추진·구동기·질량 특성을 비선형 6자유도 시뮬레이터에 반영하고, 캐스케이드 PID 제어기로 자세와 고도 응답을 연구합니다.
다음 검증 과제
자유 비행에서 이륙·호버링·하강을 검증할 계획입니다. 모델 예측 제어와 볼록 최적화 유도는 이후 연구 방향이며 현재 결과로 실증한 기능은 아닙니다.
작성 중인 원고 제목
재사용 발사체 기술 개발을 위한 전기식 TVC 수직이착륙 시연체의 개발 및 제어
Development and Control of an Electric TVC VTVL Testbed for RLV Technology
개념도 · 환형 통로와 분포 유동 실측 결과나 제작 기체의 도면이 아닙니다.
연구팀 4
환형 인젝터의 균일한 유동
단면 연소형 하이브리드 연료에 산화제를 고르게 전달하는 환형 스월 인젝터를 모델링합니다.
현재 확인된 단계
설계 모델과 CFD 연구 단계이며 실험 검증은 앞으로의 과제입니다. 제목의 “120 N급”은 기준 설계 등급으로, 이 연구에서 측정한 추력이 아닙니다.
연구 방법과 다음 검증
연구 방법
인젝터 형상·수력학·연료 후퇴율·모터 성능을 결합한 모델로 가능한 설계 범위를 좁힙니다. 이후 SST 난류 모델을 사용한 정상 단상 RANS 시뮬레이션으로 유동을 살펴보고, 면적 가중 질량 유속 균일도로 설계 후보를 비교합니다.
다음 검증 과제
PLIF 냉간 유동 측정과 후속 연소 시험으로 모델을 검증할 계획입니다. 시뮬레이션의 유동 균일도를 실제 측정과 비교하는 과정이 남아 있습니다.
작성 중인 원고 제목
120 N급 End-burning 하이브리드 로켓용 환형 스월 인젝터의 설계 모델
Annular Swirl Injector Design Model for a 120 N End-burning Hybrid Rocket
개념도 · 독립된 네 개의 제어면 실측 결과나 제작 기체의 도면이 아닙니다.
연구팀 5
테일핀 자세 제어
변하는 비행 조건에 맞춰 네 개의 독립 테일핀을 게인 스케줄링 PID로 제어합니다.
현재 확인된 단계
구동 시제품과 기본 디지털 트윈 구조를 구성한 단계입니다. HIL 및 비행 검증은 완료하지 않았으며 정량적인 제어 성능 향상을 입증한 상태는 아닙니다.
연구 방법과 다음 검증
연구 방법
기계식 구동 시제품과 MATLAB/Simulink 6자유도 디지털 트윈을 함께 개발합니다. CAD와 OpenRocket으로 관성과 안정성을 파악하고, 모델에 구동기 한계와 지연을 반영합니다. 시제품의 조립 적합성과 유격을 점검하며 시뮬레이션 구조와 제어기 평가 절차를 구성합니다.
다음 검증 과제
CFD 공력 계수 보완, 구동기 응답 식별, 게인 스케줄 완성, 교란 시뮬레이션을 진행할 계획입니다. 이후 지상 통합과 비행 시험으로 검증을 이어 갑니다.
작성 중인 원고 제목
게인 스케줄링 PID 제어를 이용한 아음속 사운딩 로켓의 테일핀 제어 시스템 개발
Development of a Tail-Fin Control System for a Subsonic Sounding Rocket Using Gain-Scheduled PID Control